گیربکس صنعتی چیست؟ راهنمای فنی انتخاب، انواع و مقایسه عملکرد
گیربکس صنعتی یک واحد انتقال قدرت مکانیکی است که بین محرک اولیه و دستگاه مصرفکننده قرار میگیرد تا سرعت چرخش بالا و گشتاور پایین موتور را به سرعت پایین و گشتاور بالا تبدیل کند. این تطبیق دقیق انرژی، هسته مرکزی پایداری خط تولید در صنایعی مانند فولاد، سیمان و پتروشیمی است و از آسیب به شافت موتور در برابر بارهای ضربهای جلوگیری میکند. بررسی دقیق اجزای داخلی، معماریهای مختلف چرخدنده و فرمولهای مهندسی برای سایزینگ صحیح، مسیر انتخاب را شفاف میکند.
جایگاه گیربکس صنعتی در زنجیره انتقال قدرت
انتقال نیرو از الکتروموتور به ماشینآلات سنگین هرگز یک فرآیند خطی و ساده نیست. موتورهای الکتریکی استاندارد معمولاً با سرعتهای نامی ۱۴۵۰ یا ۳۰۰۰ دور در دقیقه کار میکنند، در حالی که یک نوار نقاله معدنی یا میکسر صنعتی به سرعتهایی زیر ۵۰ دور در دقیقه اما با گشتاوری چند ده برابری نیاز دارد. این تجهیزات دقیقاً در همین شکاف عملکردی وارد عمل میشوند و به عنوان یک مبدل مکانیکی، مشخصات خروجی محرک را با نیازهای دینامیکی بار همسان میسازند.
تمایز گیربکس صنعتی با گیربکس خودرو و موتورگیربکس
بسیاری از افراد تصور میکنند عملکرد این تجهیزات مشابه جعبهدنده خودرو است. گیربکس خودرو برای تغییر مداوم نسبتها در شرایط متغیر جادهای طراحی شده و چرخههای کاری کوتاه و متناوبی دارد. در مقابل، تجهیزات انتقال قدرت صنعتی برای کارکرد پیوسته (Continuous Duty) در هزاران ساعت بدون توقف، تحمل بارهای ثابت و مقاومت در برابر شوکهای مکانیکی سنگین مهندسی میشوند. پوستههای چدنی ضخیم و بیرینگهای غلتکی بزرگ، تفاوتهای ساختاری بارز این دو به شمار میروند.
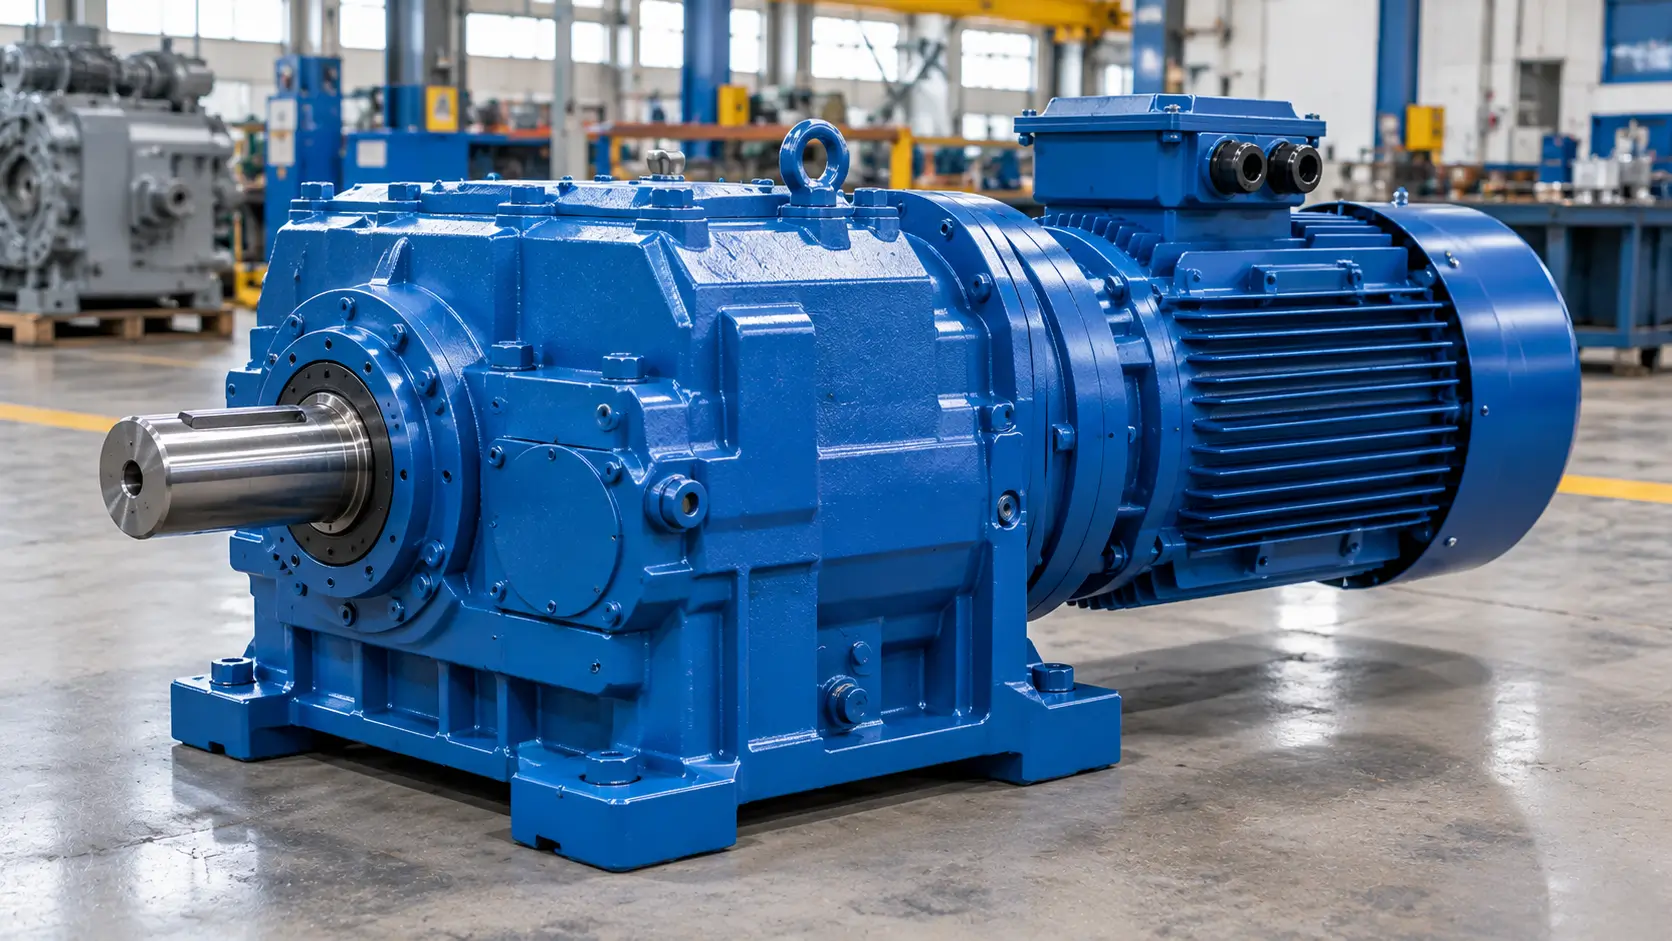
اصطلاح موتورگیربکس (Gearmotor) نیز در کاتالوگهای فنی به وفور دیده میشود. موتورگیربکس در واقع یکپارچهسازی فیزیکی الکتروموتور و کاهنده دور در یک پوسته مشترک است که همراستایی دقیق شافتها را تضمین کرده و فضای اشغالشده در خط تولید را کاهش میدهد.
این یکپارچگی، راندمان انتقال را به حداکثر میرساند.
چهار متغیر اصلی: گشتاور، سرعت، نسبت تبدیل و راندمان
برای درک عملکرد این سیستم باید چهار پارامتر کلیدی را در کنار هم تحلیل کرد. اگر یک الکتروموتور ۱۰ کیلوواتی با سرعت ۱۴۵۰ دور در دقیقه به یک یونیت با نسبت تبدیل (i) برابر با ۵۰:۱ متصل شود، سرعت خروجی دقیقاً ۲۹ دور در دقیقه خواهد بود (۱۴۵۰ ÷ ۵۰).
اما گشتاور خروجی صرفاً ۵۰ برابر نمیشود. تلفات حرارتی ناشی از اصطکاک چرخدندهها و همزدن روغن، بخشی از انرژی را هدر میدهد. فرمول واقعی گشتاور خروجی عبارت است از: گشتاور ورودی × نسبت تبدیل × راندمان (η). اگر راندمان این سیستم ۹۵ درصد باشد، ۵ درصد از توان موتور به صورت گرما از طریق پوسته دفع میشود.
نادیده گرفتن این افت انرژی در محاسبات اولیه، شایعترین دلیل داغ کردن و سوختن زودهنگام تجهیزات در ماههای اول بهرهبرداری است.
اجزای گیربکس صنعتی و اثر آنها بر عمر و قابلیت اطمینان
طول عمر این تجهیزات مستقیماً به کیفیت تعامل قطعات داخلی وابسته است. هر جزء وظیفه مشخصی در مدیریت نیرو و دفع انرژیهای مخرب دارد و ضعف در یک نقطه، کل سیستم را از کار میاندازد. مهندسان نگهداری به جای تمرکز صرف بر پوسته بیرونی، وضعیت داخلی یونیتها را پایش میکنند.
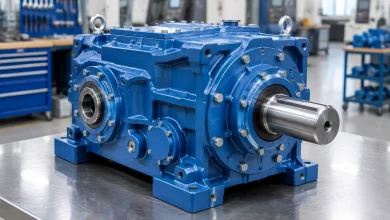
مجموعه چرخدنده، شافت و بیرینگهای تحملکننده بار
چرخدندهها قلب تپنده انتقال گشتاور هستند. درگیری دندانها در هر ثانیه دهها بار تکرار میشود و این سیکل مداوم، تنشهای خستگی شدیدی روی سطح فلز ایجاد میکند. استاندارد ISO 1328-1 کلاسهای دقت چرخدنده را از A2 تا A11 دستهبندی میکند. کلاسهای دقیقتر (مثل A2 تا A5) خطای پروفیل دندانه را به حداقل میرسانند و در نتیجه ارتعاشات و صدای تولیدی در سرعتهای بالا به شدت افت میکند.
شافتهای ورودی و خروجی نیروی پیچشی را منتقل میکنند. بارهای شعاعی و محوری تولیدشده توسط چرخدندههای هلیکال یا کرانویل پینیون، مستقیماً به بیرینگها تحمیل میشود. انتخاب بیرینگ غلتکی مخروطی برای تحمل همزمان بار شعاعی و محوری در معماریهای زاویهدار یک الزام مهندسی است. خرابی زودهنگام بیرینگ، شایعترین دلیل لقی شافت و درگیری نامناسب چرخدندههاست.
این لقی، آغاز یک تخریب زنجیرهای است.
پوسته، کاسهنمد، روغن و مسیر دفع حرارت
پوسته چدنی یا آلومینیومی صرفاً یک محافظ فیزیکی نیست. این قطعه باید صلبیت کافی برای حفظ همراستایی دقیق شافتها تحت بارهای سنگین شوک را داشته باشد. هرگونه تغییر شکل میکروسکوپی در پوسته، فاصله هوایی بین چرخدندهها را برهم میزند و تمرکز تنش را در یک نقطه از دندانه متمرکز میکند.
کاسهنمدها خط مقدم دفاع در برابر آلودگی هستند. ورود گردوغبار صنعتی یا رطوبت به داخل محفظه، ویسکوزیته روغن را تغییر داده و خاصیت روانکاری آن را از بین میبرد. آمارهای پایش وضعیت نشان میدهد که بیش از ۸۰ درصد خرابیهای زودهنگام، ریشه در آلودگی روانکار یا نشتی کاسهنمد دارد. روغن صنعتی علاوه بر کاهش اصطکاک، وظیفه حیاتی انتقال حرارت از نقاط درگیری دندانهها به پوسته و سپس به محیط اطراف را بر عهده دارد.
دمای روغن، شاخص سلامت سیستم است.
انواع گیربکس صنعتی و محدوده عملکرد هر معماری
انتخاب معماری مناسب، مرز بین یک سیستم بهینه و یک چالش دائمی در خط تولید است. هر پیکربندی چرخدنده برای پاسخ به یک نیاز خاص هندسی و دینامیکی توسعه یافته است. شناخت محدودیتهای ذاتی هر مدل، از اشتباهات پرهزینه در مرحله طراحی جلوگیری میکند.
هلیکال، کرانویل، خورشیدی و حلزونی در یک قاب مقایسهای
یونیتهای هلیکال (Helical) به دلیل درگیری تدریجی و مورب دندانهها، کمترین صدا و بالاترین راندمان را در کارکردهای مداوم ارائه میدهند. این مدلها برای خطوط تولیدی که نیاز به انتقال قدرت در شافتهای موازی دارند، گزینه اول مهندسان هستند. در مقابل، معماری کرانویل پینیون (Bevel) مسیر انتقال نیرو را تا ۹۰ درجه تغییر میدهد و برای تجهیزاتی مانند میکسرهای عمودی یا نوار نقالههای زاویهدار حیاتی است.
یونیتهای خورشیدی (Planetary) تراکم گشتاور بینظیری دارند. توزیع بار بین چندین چرخدنده سیارهای، امکان انتقال گشتاورهای بسیار بالا را در ابعادی فشرده فراهم میکند. این ویژگی آنها را به انتخاب ایدهآل برای سروو موتورها و وینچهای سنگین تبدیل کرده است. از سوی دیگر، مدلهای حلزونی (Worm) با وجود راندمان پایینتر، قابلیت خودقفلشوندگی (Self-locking) ذاتی دارند که در بالابرها و سیستمهای نگهدارنده بار، یک مزیت ایمنی محسوب میشود.
ایمنی، گاهی مهمتر از راندمان است.
گیربکس سایکلو، دورمتغیر و افزاینده برای شرایط خاص
شرایط کاری همیشه استاندارد نیست. در محیطهایی با شوکهای مکانیکی شدید و نیاز به دقت بالا، درایوهای سایکلو (Cycloidal) وارد میدان میشوند. این سیستمها به جای درگیری سنتی دندانهها، از حرکت غلتشی پینها و دیسکهای سیکلوئیدی استفاده میکنند. این طراحی، لقی (Backlash) را به نزدیک صفر رسانده و تحمل ضربه را تا پنج برابر مدلهای معمولی افزایش میدهد.
یونیتهای دورمتغیر مکانیکی و مدلهای افزاینده (Speed Increaser) نیز کاربردهای کاملاً تخصصی دارند. درایوهای دورمتغیر امکان تنظیم سرعت خروجی را حین کار و بدون نیاز به اینورتر فراهم میکنند. مدلهای افزاینده نیز دقیقاً برعکس کاهندهها عمل کرده و برای تجهیزاتی مانند توربینهای بادی یا کمپرسورهای دور بالا که نیاز به افزایش RPM دارند، طراحی شدهاند.
جدول راندمان، نسبت تبدیل و کاربرد پیشنهادی
تحلیل کمی پارامترها، تصمیمگیری را از حدس و گمان خارج میکند. جدول زیر محدوده عملکردی چهار معماری اصلی را بر اساس دادههای استاندارد AGMA خلاصه میکند. این اعداد نشان میدهند که چرا نمیتوان یک مدل خاص را برای تمام کاربردها تجویز کرد.
| معماری چرخدنده | آرایش شافت | محدوده نسبت تبدیل (i) | راندمان تقریبی (η) | کاربرد پیشنهادی |
|---|---|---|---|---|
| هلیکال (Helical) | موازی / همخط | ۱.۲۵:۱ تا ۸:۱ (در هر طبقه) | ۹۴٪ تا ۹۸٪ | نوار نقالهها، پمپها، میکسرها |
| کرانویل (Bevel) | زاویهدار (۹۰ درجه) | ۱:۱ تا ۶:۱ | ۹۳٪ تا ۹۷٪ | درایوهای عمودی، برجهای خنککننده |
| خورشیدی (Planetary) | همخط (Coaxial) | ۳:۱ تا ۱۰:۱ (در هر طبقه) | ۹۵٪ تا ۹۸٪ | سروو موتورها، وینچها، رباتیک |
| حلزونی (Worm) | زاویهدار (۹۰ درجه) | ۵:۱ تا ۱۰۰:۱ | ۵۰٪ تا ۹۰٪ | بالابرها، دریچهها، بارهای معلق |
افزایش نسبت تبدیل در مدلهای حلزونی، افت شدید راندمان را به همراه دارد. یک یونیت حلزونی با نسبت ۶۰:۱ ممکن است تنها ۶۰ درصد راندمان داشته باشد که یعنی ۴۰ درصد از توان موتور به صورت حرارت در محفظه روغن حبس میشود. این محدودیت ترمودینامیکی، استفاده از آنها را در سیکلهای کاری ۲۴ ساعته با چالشهای جدی دفع حرارت مواجه میکند.
بررسی دقیق این جدول، مسیر انتخاب را هموار میسازد.
فرآیند انتخاب گیربکس بر پایه ۵ داده مهندسی
انتخاب یک گیربکس صنعتی صرفاً با تطبیق توان موتور و سرعت خروجی انجام نمیشود. مهندسان طراح برای جلوگیری از شکست زودهنگام دندانهها یا سوختن الکتروموتور، پنج پارامتر کلیدی را در قالب یک فرآیند سیستماتیک محاسبه میکنند. نادیده گرفتن هر یک از این متغیرها، ریسک توقف خط تولید و هزینههای سنگین تعمیرات را به همراه دارد.
محاسبه گشتاور موردنیاز با ضربه و چرخه راهاندازی
بسیاری از خرابیهای فاجعهبار در ماههای اول بهرهبرداری، ناشی از محاسبه گشتاور بر اساس حالت پایدار (Steady-state) است. بارهای دینامیکی مانند سنگشکنها یا پرسهای ضربهای، در لحظه استارت یا برخورد با ماده اولیه، شوکهایی تا ۳ برابر گشتاور نامی به شافت خروجی وارد میکنند. استاندارد AGMA تأکید میکند که ظرفیت حرارتی و مکانیکی یونیت باید بر اساس بیشینه گشتاور لحظهای، نه میانگین گشتاور کاری، سایز شود.
برای محاسبه دقیق، ابتدا گشتاور بار (T_load) بر حسب نیوتنمتر تعیین میشود. سپس این عدد در ضریب ضربه (Shock Factor) ضرب میگردد. اگر یک نوار نقاله سنگین با گشتاور پایدار ۵۰۰ نیوتنمتر کار کند اما در هر ساعت ۱۰ بار استارت بخورد و بار ضربهای داشته باشد، ضریب ضربه حداقل ۱.۵ در نظر گرفته میشود. گشتاور طراحی نهایی ۷۵۰ نیوتنمتر خواهد بود. انتخاب یونیتی با ظرفیت دقیقاً ۵۰۰ نیوتنمتر، به معنای خستگی زودهنگام شافت خروجی و بریدگی پینهای کوپلینگ است.
این حاشیه ایمنی، عمر تجهیز را تضمین میکند.
تعیین نسبت تبدیل از سرعت ورودی و خروجی
سرعت نامی الکتروموتورهای القایی چهار پل در فرکانس ۵۰ هرتز، معمولاً حدود ۱۴۵۰ دور در دقیقه است. اگر دستگاه مصرفکننده مانند یک آسیاب گلولهای (Ball Mill) به سرعت دقیق ۱۸ دور در دقیقه نیاز داشته باشد، نسبت تبدیل (i) از تقسیم سرعت ورودی بر خروجی به دست میآید: i = 1450 ÷ 18 ≈ 80.5.
دستیابی به نسبت تبدیل ۸۰ در یک مرحله، از نظر مکانیکی در معماریهای هلیکال یا کرانویل غیرممکن است و در معماری حلزونی نیز با افت شدید راندمان (کمتر از ۶۰ درصد) و تولید حرارت مخرب همراه خواهد بود. راهحل مهندسی، استفاده از یونیتهای چندمرحلهای (Multi-stage) است. یک یونیت هلیکال سهمرحلهای میتواند این نسبت را با راندمان کلی بالای ۹۴ درصد و پایداری حرارتی کامل تأمین کند.
محاسبه نسبت تبدیل باید با در نظر گرفتن تلورانس سرعت موتور در حالت بارگذاری کامل (Full-load slip) انجام شود. سرعت واقعی موتور زیر بار ممکن است به ۱۴۲۰ دور در دقیقه افت کند که سرعت خروجی نهایی را به ۱۷.۶ دور در دقیقه میرساند. این اختلاف ظریف در صنایعی مانند کاغذسازی یا نساجی که همگامسازی (Synchronization) چندین درایو حیاتی است، باید با استفاده از اینورتر یا موتورهای سنکرون جبران شود.
بررسی فاکتور سرویس، کلاس دقت و روش نصب
فاکتور سرویس (Service Factor) یک ضریب بدون بُعد است که توسط انجمن AGMA برای تطبیق ظرفیت نامی کاتالوگی با شرایط واقعی محیط کار تعریف شده است. این ضریب، متغیرهایی مانند دمای محیط، ساعات کارکرد روزانه، نوع روانکاری و ماهیت بار (یکنواخت، ضربهای متوسط یا ضربهای شدید) را در خود لحاظ میکند. برای یک کمپرسور که ۲۴ ساعته کار میکند، فاکتور سرویس حداقل ۱.۵ پیشنهاد میشود، به این معنی که یونیت انتخابی باید ۵۰ درصد قویتر از نیاز محاسبهشده باشد.
کلاس دقت چرخدندهها بر اساس استاندارد ISO 1328-1 تعیین میکند که یونیت در چه محدودهای از سرعت و صدا مجاز به کار است. در کاربردهای عمومی، کلاسهای ۸ تا ۱۰ کفایت میکنند، اما برای درایوهای متصل به توربینها یا دستگاههای تست دقیق، کلاسهای ۵ و ۶ الزامی است. روش نصب (Mounting Arrangement) نیز پارامتر پایانی است. نصبهای شافتمونت (Shaft-mounted) نیاز به بازوی گشتاور (Torque Arm) دارند تا از چرخش پوسته جلوگیری کنند، در حالی که نصبهای فلنجدار (Flange-mounted) صلبیت بالاتری برای بارهای شعاعی سنگین ارائه میدهند.
انتخاب روش نصب اشتباه، لرزش را به کل سازه منتقل میکند.
نگهداری، پایش وضعیت و نشانههای زودهنگام خرابی
تجهیزات انتقال قدرت در محیطهای صنعتی تحت تنشهای حرارتی و مکانیکی مداومی قرار دارند. تکیه بر بازرسیهای چشمی یا صبر کردن تا زمان بروز صدای غیرعادی، استراتژی پرهزینهای است که منجر به توقفات برنامهریزینشده میشود. پایش وضعیت بر اساس دادههای کمی، عمر مفید یونیتها را به طرز چشمگیری افزایش میدهد.
ثبت دمای کاری و جریان موتور در زمان راهاندازی اولیه
بسیاری از تیمهای نت تنها زمانی به سراغ کاهندههای دور میروند که پوسته آنها به شدت داغ شده یا نشتی روغن پیدا کرده باشند. این رویکرد واکنشی، فرصت مداخله پیشگیرانه را از بین میبرد. بهترین روش مهندسی، ثبت دقیق دمای سطح پوسته و جریان مصرفی الکتروموتور در ۴۸ ساعت اول بهرهبرداری تحت بار نامی است. این اعداد به عنوان خط مبنا (Baseline) برای کل عمر تجهیز عمل میکنند.
تحلیل انحراف از این خط مبنا، عیبیابی را ساده میکند. اگر دمای کاری ۱۰ تا ۱۵ درجه سانتیگراد نسبت به روز اول افزایش یابد، نشاندهنده افت ویسکوزیته روغن، همراستایی نامناسب شافتها یا اعمال باری فراتر از ظرفیت نامی است. افزایش همزمان جریان موتور نیز تأیید میکند که اصطکاک داخلی در حال اتلاف انرژی است. ثبت این دادهها نیاز به سنسورهای گرانقیمت ندارد. یک دماسنج لیزری و یک کلمپمتر آمپرمتری برای ایجاد این بانک اطلاعاتی کفایت میکنند.
دمای روغن، صدای خاموش سیستم است.
آنالیز روغن و پایش ارتعاش برای پیشبینی خرابی
بر اساس کدهای تمیزی استاندارد ISO 4406، وجود ذرات میکروسکوپی فلزی در روانکار، اولین نشانه سایش خستگی در چرخدندههاست. آنالیز دورهای روغن، غلظت عناصری مانند آهن، مس و سیلیس را اندازهگیری میکند. افزایش ناگهانی ذرات آهن نشاندهنده سایش دندانههاست، در حالی که وجود سیلیس مستقیماً به نفوذ گردوغبار محیطی از طریق کاسهنمدهای معیوب اشاره دارد. این آزمایش ساده، از تعویض زودهنگام کل مجموعه دنده جلوگیری میکند.
استاندارد ISO 18436 نیز چارچوب دقیقی برای پایش ارتعاشات ماشینآلات دوار ارائه میدهد. خرابی بیرینگها یا لقی چرخدندهها، فرکانسهای خاصی را در طیف ارتعاشی تولید میکنند که ماهها قبل از شکست فیزیکی قابل تشخیص هستند. استفاده از آنالایزرهای ارتعاشسنج پرتابل، به تکنسینها اجازه میدهد تا عیوب داخلی را بدون باز کردن پوسته شناسایی کنند. ترکیب آنالیز روغن و پایش ارتعاش، یک سیستم هشدار زودهنگام دوگانه ایجاد میکند.
این دادهها، زمان دقیق تعمیرات را دیکته میکنند.
پاسخ به تناقض کار مداوم: کاهشدهنده با نسبت بالا یا معماری کمافت؟
در مرحله طراحی، مهندسان اغلب با یک دوراهی کلاسیک مواجه میشوند: انتخاب یک یونیت فشرده با نسبت تبدیل بالا، یا یک یونیت بزرگتر با راندمان بهتر. حل این تناقض نیازمند درک عمیق از ترمودینامیک انتقال قدرت و اقتصاد چرخه عمر است.
مقایسه هزینه خرید، تلفات حرارتی و انرژی
فرض کنید یک درایو ۱۵ کیلوواتی به صورت ۲۴ ساعته در یک کارخانه سیمان کار میکند. استفاده از یک کاهنده حلزونی با راندمان ۶۰ درصد، دقیقاً ۶ کیلووات از توان الکتریکی را به صورت حرارت در محفظه روغن تلف میکند. در مقابل، یک یونیت هلیکال سهمرحلهای با راندمان ۹۶ درصد، تنها ۰.۶ کیلووات اتلاف حرارتی دارد. در طول یک سال کارکرد مداوم، این اختلاف ۵.۴ کیلوواتی به معنای دهها هزار کیلووات ساعت مصرف برق اضافی و هزینه سنگین انرژی است.
هزینه اولیه خرید تجهیزات تنها کوه یخ در پروژههای صنعتی است. تحلیل هزینه چرخه عمر (TCO) نشان میدهد که یونیتهای کمافت، ظرف شش تا دوازده ماه اول از طریق صرفهجویی در انرژی و کاهش نیاز به سیستمهای خنککننده جانبی، مابهالتفاوت قیمت خود را جبران میکنند. حرارت تولیدشده نه تنها روغن را اکسید میکند، بلکه نیاز به فواصل زمانی کوتاهتر برای تعویض روانکار و نصب فنهای خنککننده روی پوسته را تحمیل میکند.
خرید ارزان، در درازمدت گران تمام میشود.
موارد واقعی نیاز به خودقفلشوندگی و کاهش دور در فضای محدود
خاصیت خودقفلشوندگی زمانی رخ میدهد که زاویه گام چرخدنده حلزونی کمتر از زاویه اصطکاک بین فلزات باشد. این ویژگی مکانیکی مانع از برگشت نیرو از شافت خروجی به ورودی میشود. در تجهیزاتی مانند بالابرهای عمودی، دریچههای کنترل سیالات یا نوار نقالههای شیبدار، این قابلیت یک الزام ایمنی حیاتی است تا در صورت قطع برق، بار معلق سقوط نکند. در این سناریوها، افت راندمان به عنوان بهای پرداختشده برای ایمنی پذیرفته میشود.
با این حال، محدودیتهای فضایی در خطوط تولید مدرن گاهی مهندسان را مجبور به استفاده از معماریهای فشرده میکند. زمانی که نصب یک یونیت هلیکال چندمرحلهای به دلیل طول شافت غیرممکن باشد، چارهای جز استفاده از درایوهای حلزونی یا سایکلو نیست. در این شرایط اجباری، طراحان باید حتماً از روانکارهای سینتتیک با پایداری حرارتی بالا استفاده کنند و در صورت نیاز، مبدلهای حرارتی روغن-آب یا روغن-هوا را به مدار خنککاری اضافه نمایند.
ایمنی و فضا، قوانین بازی را تغییر میدهند.
چکلیست نهایی خرید و تطبیق گیربکس با الکتروموتور
فرآیند خرید و ادغام یک سیستم انتقال قدرت، نیازمند یک مرحله تأیید نهایی برای اطمینان از سازگاری کامل مکانیکی و الکتریکی است. نادیده گرفتن تلورانسهای کوپلینگ یا شرایط محیطی، مستقیماً به شکست زودهنگام شافتها منجر میشود.
جمعبندی تصمیم بر اساس بار، محیط، بودجه و خدمات پس از فروش
یک چکلیست فنی دقیق، شکاف بین مشخصات کاتالوگی و واقعیتهای سایت صنعتی را پر میکند. فرآیند تأیید ۸ مرحلهای با تطبیق سرعت دقیق موتور در حالت بار کامل (نه فقط سرعت سنکرون) با ظرفیت ورودی کاهنده آغاز میشود. ناهماهنگی در روشهای اتصال—اعم از فلنج مستقیم، کوپلینگ انعطافپذیر یا انتقال تسمهای—بارهای شعاعی خارجی را تحمیل میکند که بیرینگهای استاندارد قادر به تحمل آن نیستند.
آببندی محیطی، ایستگاه بازرسی حیاتی بعدی است. در محیطهای پرگردوغبار مانند کارخانجات سیمان یا معادن، کاسهنمدهای لبهای استاندارد ظرف چند ماه از کار میافتند. ارتقا به آببندهای هزارتو (Labyrinth) یا درپوشهای مغناطیسی، از نفوذ ذرات ساینده جلوگیری میکند. در نهایت، ارزیابی هزینه کل مالکیت (TCO) نیازمند لحاظ کردن دسترسی محلی به قطعات یدکی و روانکارهای سینتتیک تخصصی است تا یک تعویض ساده کاسهنمد، به هفتهها توقف عملیاتی تبدیل نشود.
معماری پایدار؛ جمعبندی فنی در انتخاب درایوهای انتقال قدرت
انتخاب یک گیربکس صنعتی مناسب، فراتر از یک تطبیق ساده کاتالوگی است. این فرآیند نیازمند ارزیابی دقیق محدودیتهای ترمودینامیکی، بارهای ضربهای دینامیکی و الزامات سینماتیکی دقیق است. با تغییر تمرکز از قیمت اولیه خرید به سمت راندمان چرخه عمر و پایش وضعیت، کارخانجات میتوانند توقفات برنامهریزینشده را به طور کامل حذف کنند.
گام بعدی برای تیمهای مهندسی و نگهداری، ممیزی سیستمهای درایو موجود بر اساس دادههای خط مبنا و فاکتورهای سرویس بررسیشده است. شناسایی یونیتهایی که خارج از محدودههای بهینه حرارتی یا مکانیکی خود کار میکنند، یک نقشه راه فوری برای ارتقای قابلیت اطمینان خط تولید فراهم میآورد.
سوالات متداول (FAQ)
آیا گیربکس حلزونی با نسبت تبدیل بالا برای کار پیوسته مناسب است؟
استفاده از درایوهای حلزونی با نسبت بالا در کاربردهای کارکرد مداوم (۲۴ ساعته) چالشهای حرارتی شدیدی ایجاد میکند. در نسبتهای بالاتر از ۶۰:۱، راندمان به زیر ۶۰ درصد افت کرده و حجم عظیمی از حرارت درون محفظه حبس میشود. مگر اینکه سیستم به خنککنندههای خارجی یا روغنهای سینتتیک خاص مجهز باشد، اکسیداسیون سریع روانکار باعث سایش شتابیافته میگردد. برای کاهش دور پیوسته با نسبت بالا، معماریهای هلیکال چندمرحلهای یا خورشیدی از نظر فنی برتری مطلق دارند.
چگونه گیربکس را با الکتروموتور ۱۴۵۰ دور هماهنگ کنیم؟
هماهنگی با محاسبه لغزش بار کامل (Full-load slip) موتور ۱۴۵۰ دور آغاز میشود که ممکن است تحت بار سنگین به ۱۴۲۰ دور در دقیقه کاهش یابد. فلنج ورودی یا آداپتور شافت باید دقیقاً با ابعاد فریم IEC یا NEMA موتور مطابقت داشته باشد تا از تنش شعاعی جلوگیری شود. علاوه بر این، گشتاور استارت موتور (که اغلب ۲۰۰ تا ۲۵۰ درصد گشتاور نامی است) باید در برابر ظرفیت تحمل ضربه مکانیکی چرخدندههای ورودی و کوپلینگها شود.
چه زمانی گیربکس خورشیدی بهجای هلیکال انتخاب شود؟
یونیتهای سیارهای زمانی به انتخاب اجباری تبدیل میشوند که کاربرد نیازمند تراکم گشتاور ekstrem در یک فضای فیزیکی محدود باشد. به دلیل توزیع بار بین چندین چرخدنده سیارهای، این مدلها شوکهای بالا را تحمل کرده و لقی (Backlash) نزدیک به صفر ارائه میدهند که برای ایندکسینگ سروو موتورها، رباتیک و وینچهای سنگین ایدهآل است. اگر کاربرد تنها به انتقال قدرت استاندارد و پیوسته با فضای نصب کافی نیاز داشته باشد، مدلهای هلیکال مقرونبهصرفهتر خواهند بود.
آیا کوپل سری دو گیربکس برای گشتاور بیشتر توجیه فنی دارد؟
اتصال دو کاهنده به صورت سری، نسبتهای آنها را ضرب کرده و از نظر تئوری گشتاور خروجی را افزایش میدهد، اما تلفات راندمان و لقی مکانیکی را به شدت تشدید میکند. شافت واسطهای که این دو یونیت را به هم متصل میکند باید به طور خاص برای تحمل گشتاور تقویتشده بدون پیچش پیچشی (Torsional deflection) مهندسی شود. در اکثر سناریوهای صنعتی، مشخص کردن یک یونیت چندمرحلهای واحد و سایز شده، از نظر مکانیکی ایمنتر و بهرهورتر از یک کوپلینگ سری دستساز است.
عنوان بلوک
-
گیربکس صنعتی استوک

خرید گیربکس صنعتی استوک اصفهان؛ راهنمای بازرسی فنی و قیمت
فهرست مطالبگیربکس صنعتی استوک چیست و چرا در بازار اصفهان محبوب است؟پرکاربردترین انواع گیربکس استوک در صنایع اصفهان و کاربردهای…
بیشتر بخوانید » -
گیربکس حلزونی
کاتالوگ گیربکس کتابی چینی | راهنمای کامل ابعاد و مشخصات NMRV
فهرست مطالبشناخت ساختار فنی گیربکس های کتابی چینی و تفاوت با سری VFبررسی جدول ابعاد و مشخصات فنی سری NMRV…
بیشتر بخوانید » -
گیربکس حلزونی
قیمت گیربکس VF130 سهند
فهرست مطالبگیربکس حلزونی VF130 چیست و در چه کاربردهایی انتخاب اول مهندسان است؟شناسنامه فنی VF130؛ از شافت نری ۳۰ میلی…
بیشتر بخوانید »